
원본 픽셀에서 실행 가능한 정보로.
운용자와 자율 플랫폼은 넘쳐나는 영상 속에 있습니다. 소프트웨어 중심의 저희 스택은 센서와 의사결정자 사이에서 열상 영상을 보정하고, 중요한 것을 찾아 따라가며, 그것이 무엇인지 알려 주고, 프레임 동기 메타데이터와 함께 지상 통제소나 임무 컴퓨터로 결과를 전달합니다.
모듈형 구조이며 가능한 한 하드웨어에 종속되지 않고, 통신 링크와 네트워크가 끊겨도 계속 동작하도록 설계했습니다.
- 감시정찰(ISR)
- 드론 대응
- 국경·경계
- 해상
- UAV 페이로드
센서에서 화면까지 6단계.
영상 수집
720p~4K · EO + IR 다채널
적외선 처리
불량 화소 보정, NUC, 교정
영상 강화
CLAHE, 노이즈 제거, 대기 섬광 완화
탐지·추적
다중 표적, 재포착
보조 표적 인식
사람, 차량, 드론, 선박
표시·데이터
오버레이, KLV/MISB, API 출력
6개 모듈. 함께 쓰거나 필요한 것만.
핵심 핵심 기능. 핵심 + R&D 개발 중인 R&D 포함.
-
핵심
탐지 및 추적
이동·고정 플랫폼에서 실시간 탐지. 하나의 고정 알고리즘이 아닌 임무별 선택 모델을 사용합니다. 움직임 예측, 손실 후 재포착, 장시간 유지가 가능한 동시 다중 표적 추적.
-
핵심
보조 표적 인식
탐지 결과를 알맞은 분류기로 보냅니다. 차량 종류와 색상, 고정익·회전익 드론, 데이터셋이 쌓이는 대로 확장되는 국방 특화 분류 라이브러리.
-
핵심 + R&D
적외선 영상 처리
열상 센서를 위한 불량 화소 제거와 불균일 보정. 별도 보정 보드 의존을 줄이는 소프트웨어 교정, 센서 데이터가 허용하는 경우 절대 진폭 IR 스냅샷.
-
핵심 + R&D
영상 강화
CLAHE, 국부 대비, 히스토그램 방식 선택. 임베디드 하드웨어에서 소형 표적 디테일을 보존하도록 조정된 실시간 노이즈 제거와 대기 섬광 완화.
-
핵심
운용자 화면
박스, 추적 ID, 분류, 신뢰도, 좌표, 텔레메트리 오버레이 설정. 화질과 성능의 균형을 직접 조절하는 디지털 줌, 열상용 의사 컬러 팔레트 설정.
-
핵심
메타데이터 및 상호운용성
MISB 준수 처리를 갖춘 프레임 동기 KLV. 지상 통제소, VMS, 임무 시스템을 위한 문서화된 메타데이터 API와 표준 네트워크 인터페이스 — 고객마다 별도 커넥터를 만들 필요가 없습니다.
데이터셋이 쌓이는 대로 확장되는 표적 분류.
-
사람
기본 기능은 사람 탐지입니다. 무장 여부, 복장 유형, 자세 등 속성 인식은 영상 품질이 허용하는 경우를 위한 고급 R&D 단계입니다.
-
차량
차종(세단, SUV, 트럭)과 색상을 처음부터 인식합니다. 군용 트럭, 장갑차 등 고객 정의 국방 분류를 추가할 수 있는 구조입니다.
-
드론
고정익과 회전익을 분류합니다. 드론 데이터셋이 쌓이는 대로 분류 라이브러리가 확장되어 드론 대응 업무를 지원합니다.
-
선박
군함과 민간 선박 범주. 해상 감시를 위해 선박 분류 체계를 확장할 수 있습니다.
지연 시간은 처음부터 설계 목표입니다.
- 텔레메트리 지연벤치마크 등급
- 7–12 ms
- Glass-to-glass 지연벤치마크 등급
- 110–250 ms
- 영상 입력다채널
- 720p–4K
- 소형 물체 탐지R&D 목표
- 2×2 px
이 수치는 보장값이 아니라 엔지니어링 목표입니다. 지연 시간은 제안 하드웨어에서 모듈별, glass-to-glass로 측정하며 최악 조건과 백분위 수치를 문서화합니다. 소형 물체 탐지는 센서 해상도, 거리, 대비, 대기 조건, 학습 데이터에 따라 달라집니다.
표준 영상 입력, 표준 메타데이터 출력.
영상 및 전송
- H.264 / H.265 (MPEG-4 검토 중)
- UDP, TCP, RTSP, 멀티캐스트
- 720p, 1080p, 4K 입력
- EO·IR 동시 채널
데이터 및 통합
- 프레임 동기 KLV / MISB 메타데이터
- 문서화된 메타데이터·제어 API
- 모듈형 SDK: 탐지, 추적, 강화, 인코딩
- 지상 통제소, VMS, 임무 시스템 인터페이스
엣지 배포
- 소형 저전력 엣지 컴퓨터에서 동작
- 임무 수행 중 완전 오프라인
- 특정 GPU 업체에 묶이지 않는 하드웨어 추상화
- 초기 대상은 임베디드 Linux
견고한 설계
- 영상 끊김, 손상되거나 늦게 도착한 패킷, 일시적인 센서 중단에서 안정적으로 복구합니다.
- 안전한 소프트웨어 공급망, 인증된 업데이트, 접근 제어, 국방 배포를 위한 보안 설정.
- 단일 채널부터 시작하며 다채널 확장을 준비한 구조.
- 대상 하드웨어의 CPU·GPU·NPU 사용률, 메모리, 전력을 보고해 플랫폼 규모를 산정할 수 있습니다.
납품 전에 검증합니다
- 합의된 시험 데이터셋에서의 탐지 정밀도, 재현율, FPS
- 합의된 시퀀스에서의 다중 표적 추적, 재포착, 유지
- 합의된 기준에 대한 모듈별 및 glass-to-glass 지연
- 선정된 임베디드 하드웨어에서의 장시간 안정 동작
- 페이로드 1종, 지상 통제소 또는 임무 앱 1종과의 실시간 연동
MYK 센서에서 실행하세요
- 지속 감시정찰
- 드론 탐지 및 추적
- 국경·경계 감시
- 해상·연안 감시
- UAV 페이로드 분석
- 지상 통제소·임무 컴퓨터 연동
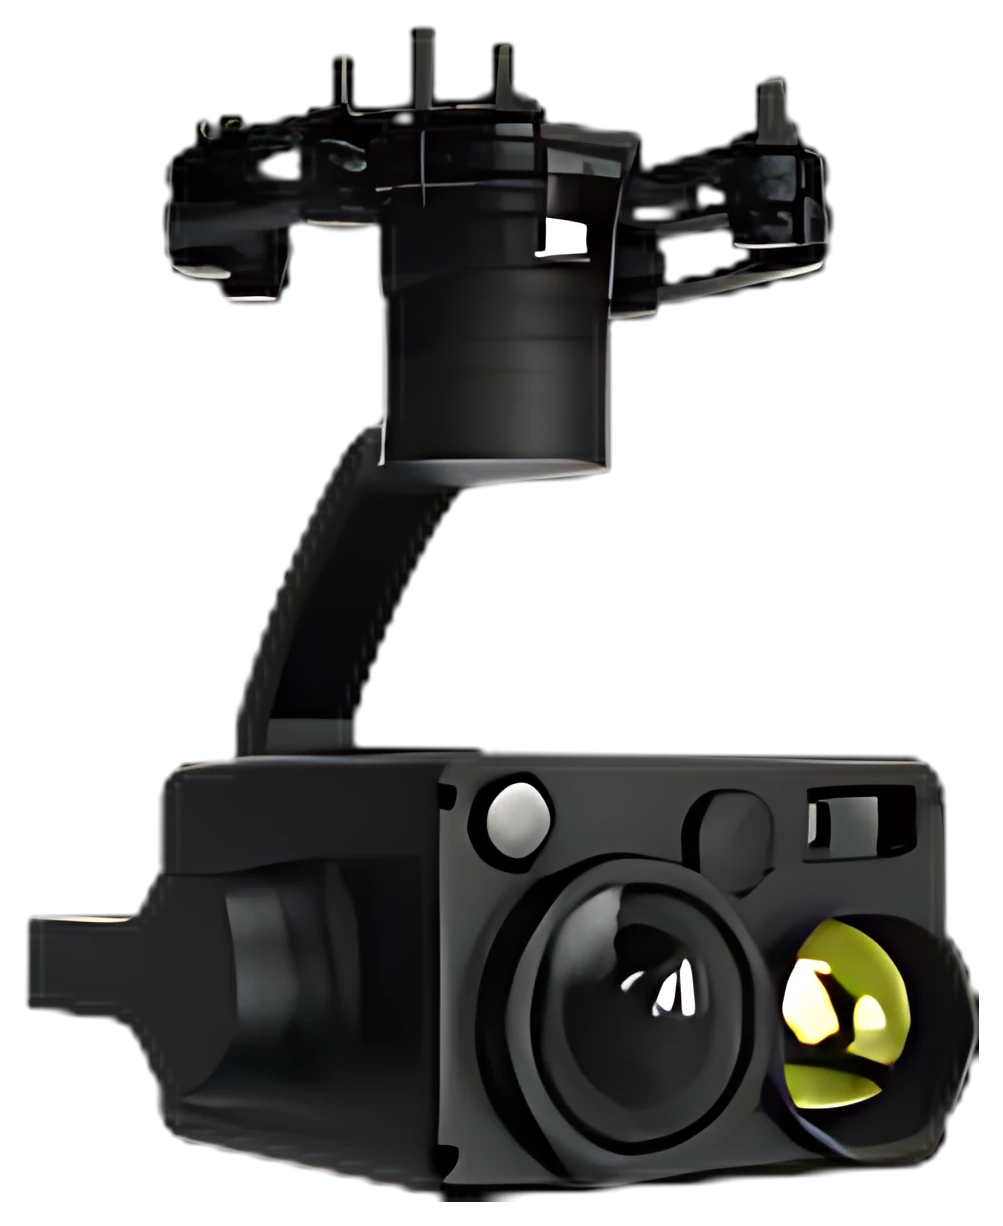
짐벌 카메라
5광 3축 짐벌 카메라
MYK/3A/5LG
- 열상
- 640×512 · 35 mm
- 가시광
- 48MP ×2 · 300배 하이브리드
- 레이저 거리측정
- 1535 nm · 3 km

열상 카메라 모듈
MYK 1280 열상 코어 모듈
MYK 1280×1024
- 해상도
- 1280×1024 · 12 µm
- NETD
- ≤30 mK
- 프레임률
- 25 / 30 / 50 Hz
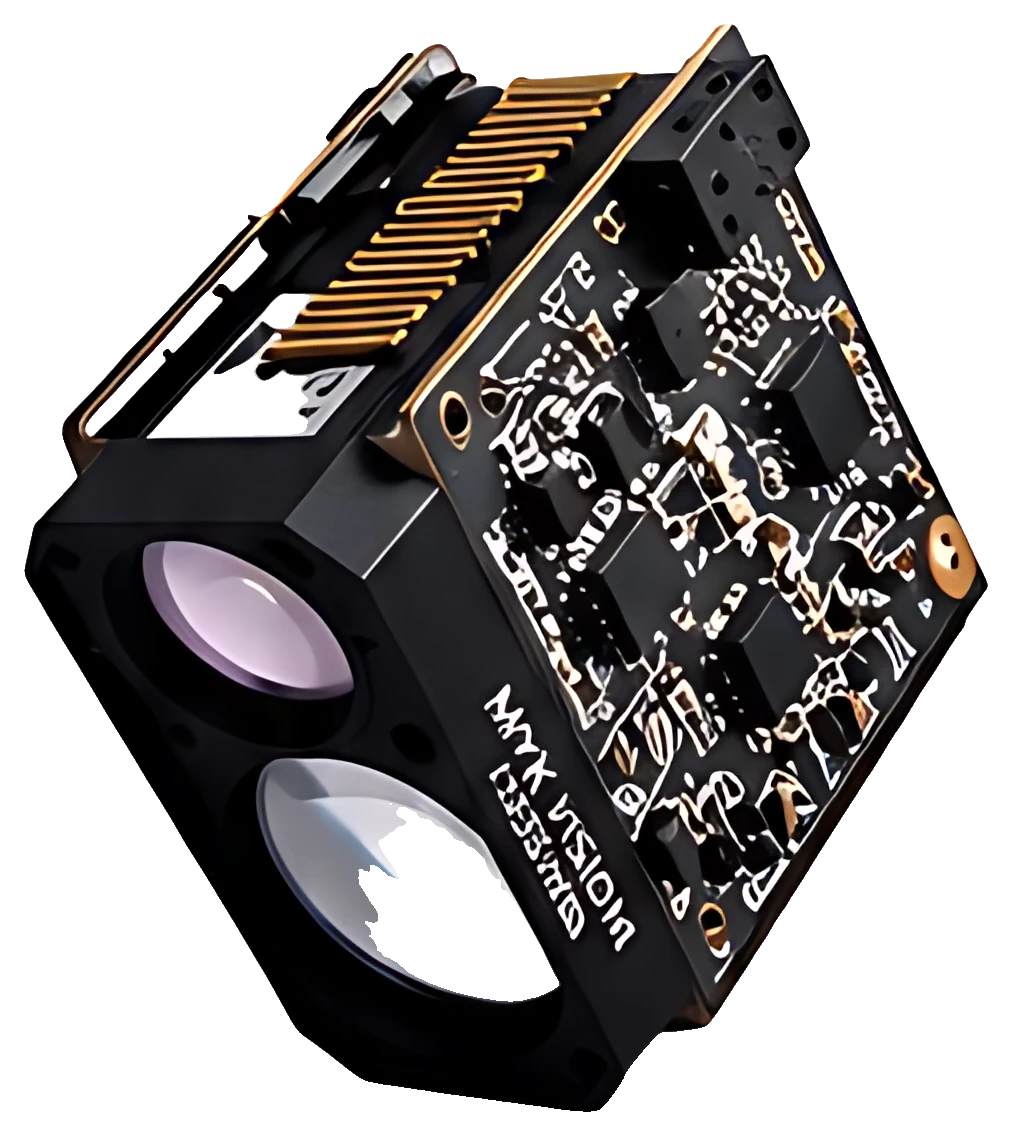
레이저 거리측정 모듈
MYK-1535/MB 소형 눈 안전 레이저 거리측정 모듈
MYK-1535/MB
- 파장
- 1535 ± 5 nm
- 최대 거리
- 10 – 4,000 m
- 정확도
- ±1 m
수치는 합의된 시험 조건에서 대상 하드웨어로 검증해야 하는 설계 목표입니다. R&D로 표시된 기능은 개발 중입니다.
영상 분석 자주 묻는 질문
엠와이케이 비전 영상 분석은 클라우드 연결이 필요한가요?
아니요. 엣지에 배치되어 플랫폼에서 실행되며 임무 수행 중 완전히 오프라인으로 동작합니다.
무엇을 탐지하고 인식하나요?
사람, 차량(유형과 색상), 드론(고정익 또는 회전익), 선박(군용 또는 민간)입니다. 사람 탐지는 기본 기능이며 무장 여부 같은 속성은 R&D 단계입니다. 분류 라이브러리는 데이터셋이 늘어날수록 확장됩니다.
어떤 영상과 메타데이터 형식을 지원하나요?
UDP, TCP, RTSP, 멀티캐스트 기반 H.264·H.265 영상(MPEG-4 검토 중), EO·IR 동시 채널의 720p~4K 입력, MISB 준수 처리를 갖춘 프레임 동기 KLV 메타데이터를 지원합니다.
얼마나 빠른가요?
엔지니어링 목표는 텔레메트리 지연 7~12ms, 글래스 투 글래스 지연 110~250ms입니다. 보장값이 아닌 목표이며 합의된 하드웨어에서 검증합니다.
어떤 하드웨어에서 동작하나요?
소형·저전력 엣지 컴퓨팅에서 동작합니다. 하드웨어 추상화로 특정 GPU 업체에 종속되지 않으며 초기 대상은 임베디드 Linux입니다.
납품 전에 어떻게 검증하나요?
파일럿 통합과 인수 시연으로 검증합니다. 합의된 데이터셋의 탐지 정밀도·재현율·FPS, 합의된 시퀀스의 추적, 합의된 기준의 지연, 선정 하드웨어의 안정 동작, 페이로드 1종과 GCS 또는 임무 애플리케이션 1종과의 실연동을 확인합니다.
고객의 센서, 플랫폼, 임무에서 직접 평가해 보세요.
파일럿 통합과 인수 시연에 대해 엠와이케이 비전과 상담하세요.
- contact@mykvision.kr
- +82 10-8889-9102
- 월–금, 09:00–18:00 (KST)